RoboParty открыла исходники человекоподобного робота RP1 на GitHub
Китайская RoboParty опубликовала материалы для сборки и обучения двуногого робота RP1, включая CAD-модели, электронику и инструменты симуляции.
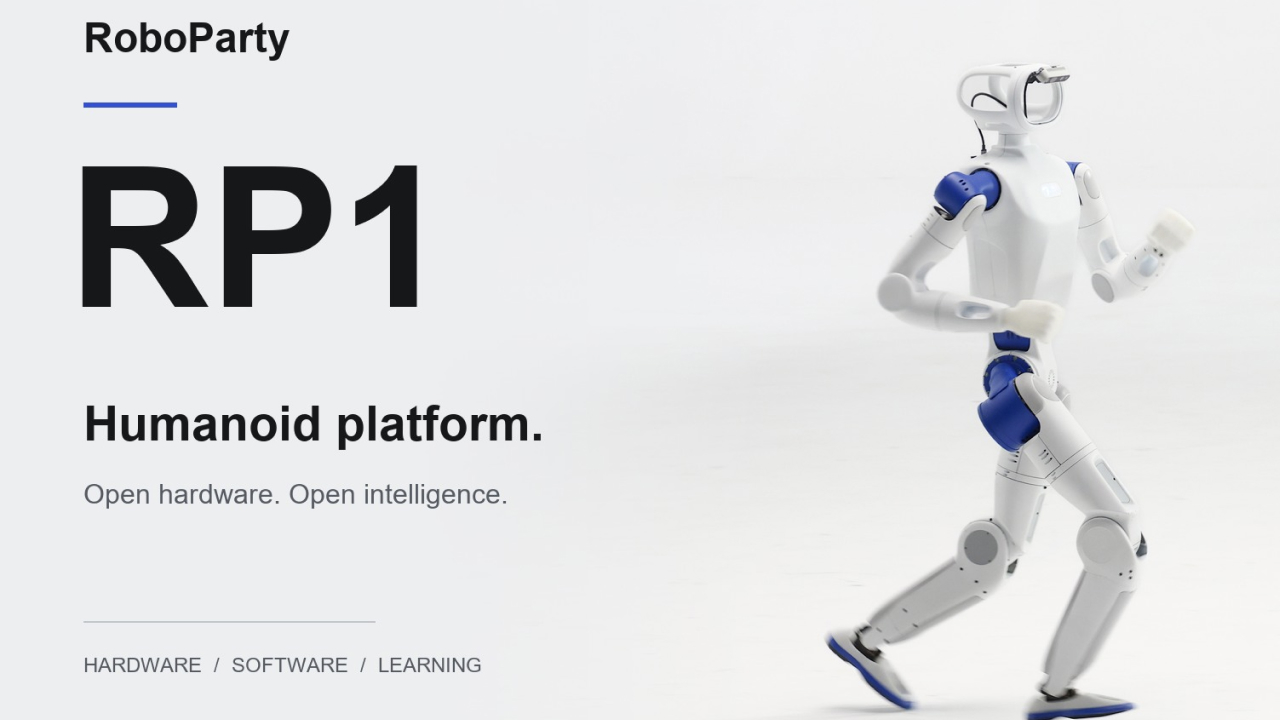
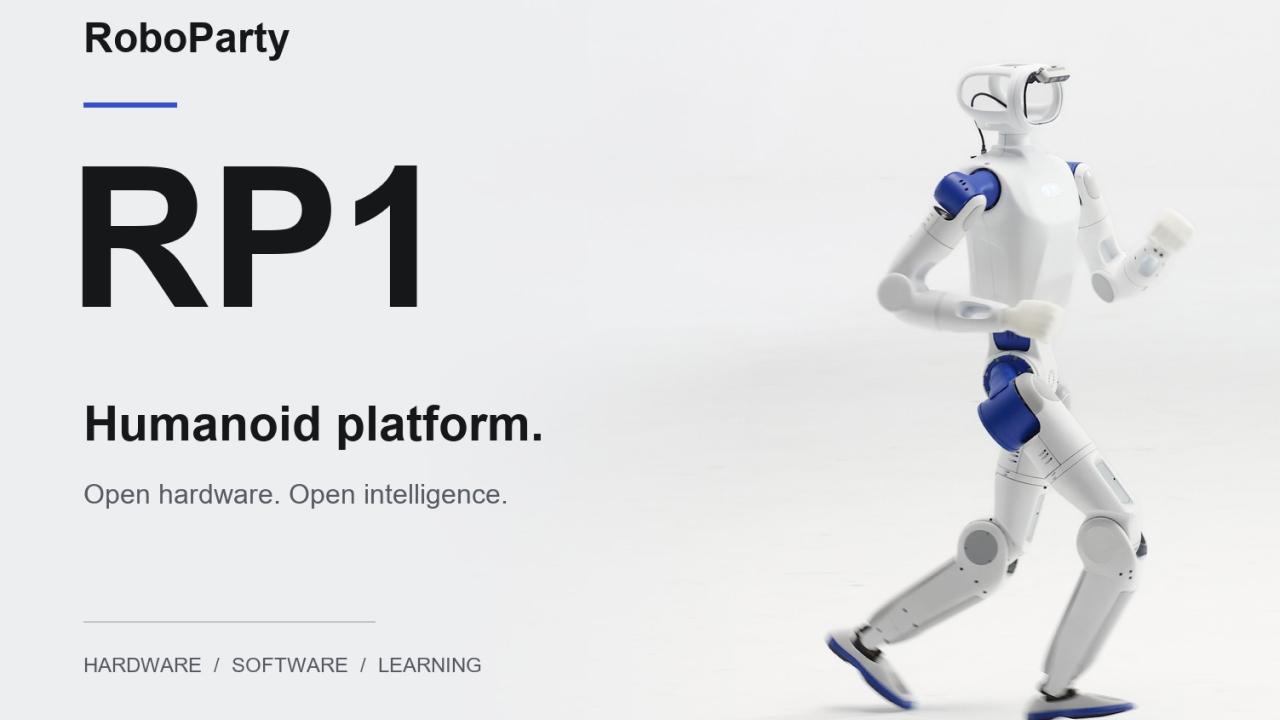
Китайская компания RoboParty опубликовала на GitHub проект двуногого человекоподобного робота RP1. Репозиторий объединяет материалы по механике, электронике, программному управлению и обучению движений. Платформа рассчитана на исследователей, разработчиков и преподавателей, которые хотят собирать собственные версии робота или использовать его в образовательных проектах.
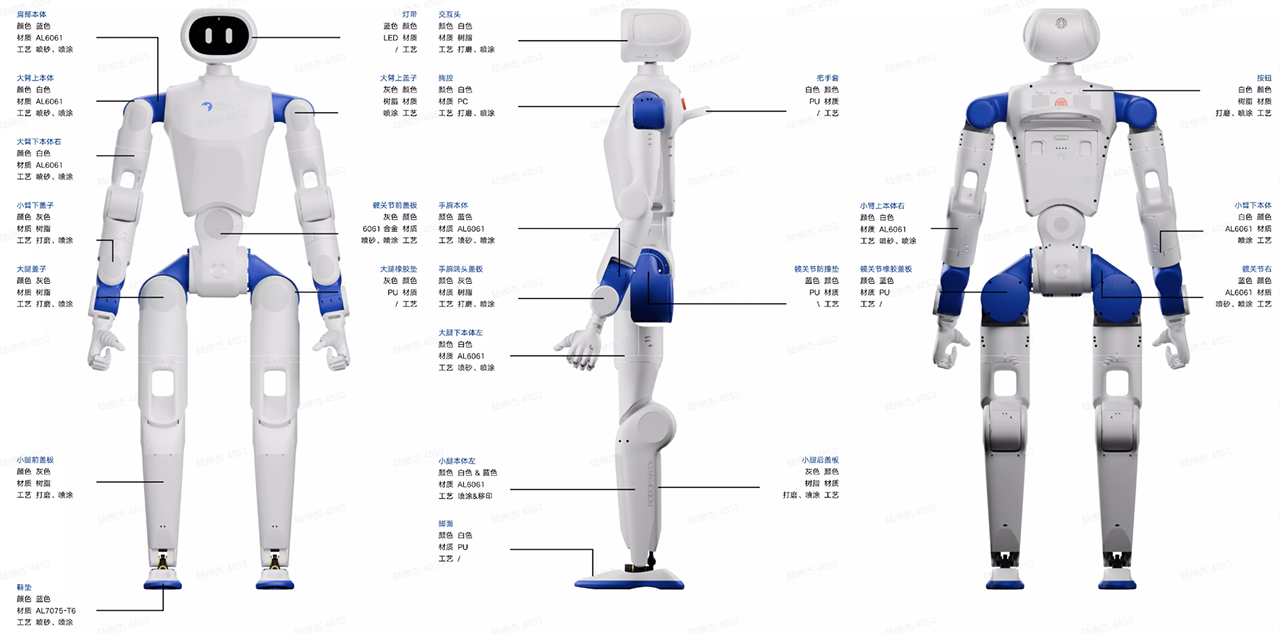
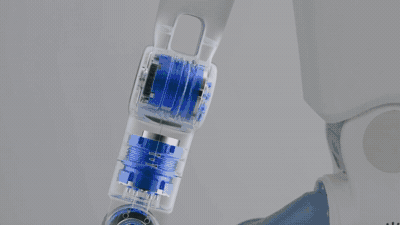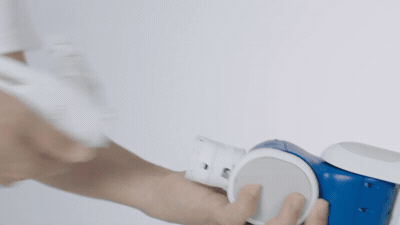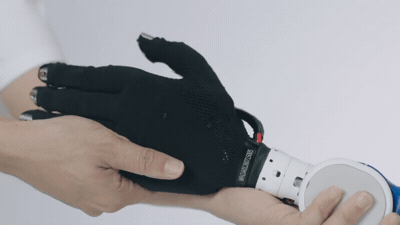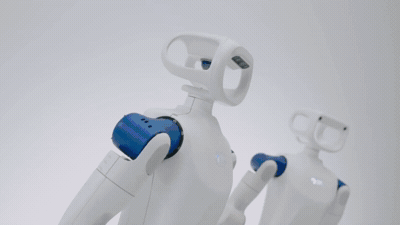
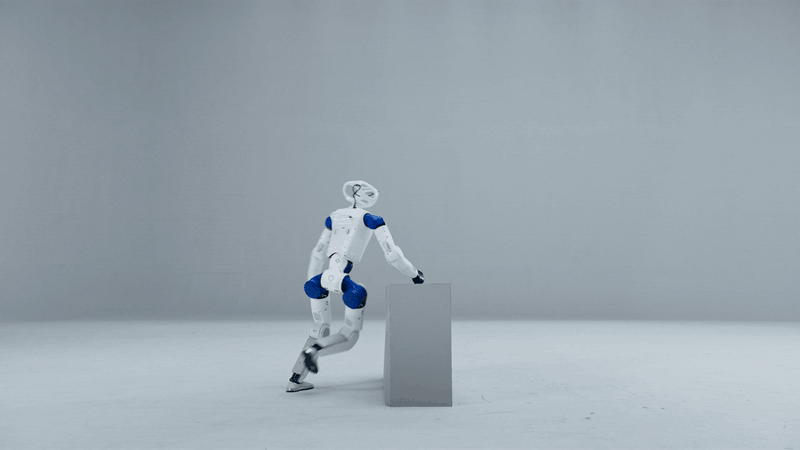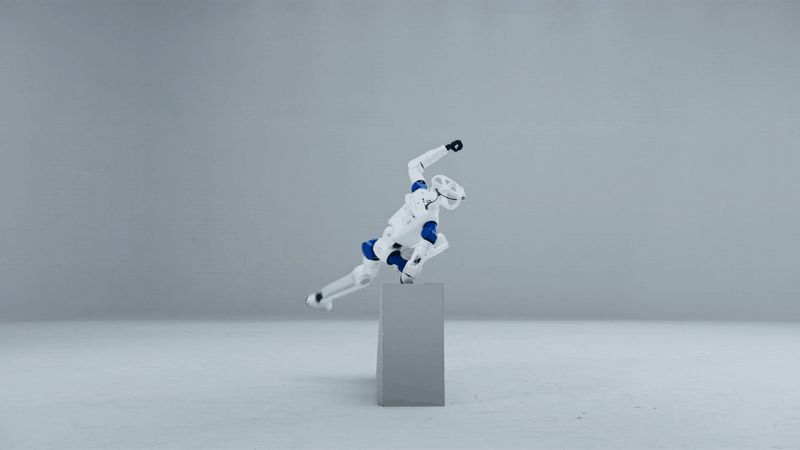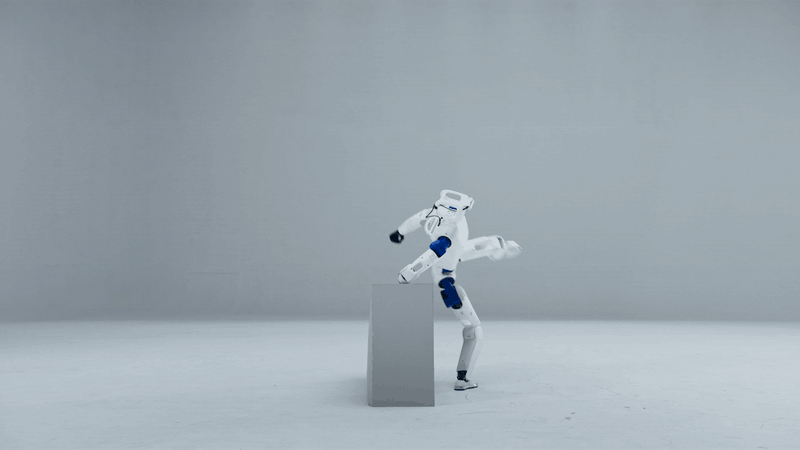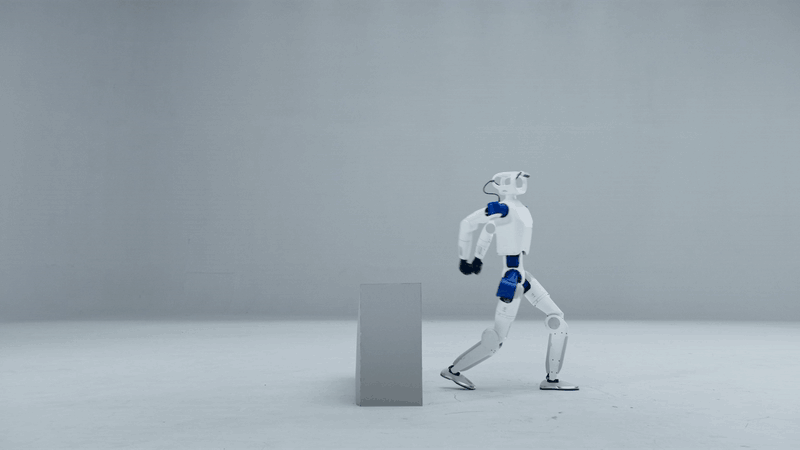
В репозитории доступны модели для SolidWorks, STEP-файлы, конструкторская документация, чертежи и схема прокладки кабелей. Также опубликованы данные для производства печатных плат и списки компонентов, необходимых для сборки. Аппаратная часть проекта распространяется по лицензии CERN-OHL-W-2.0.
RoboParty подготовила несколько конфигураций платформы — с 24, 28, 30 и 42 степенями свободы. В каталоге также находятся модели для симуляторов и инструменты, которые позволяют проверять движения до сборки физического устройства. Рост RP1 составляет около 1,3 метра, масса — примерно 30 килограммов.
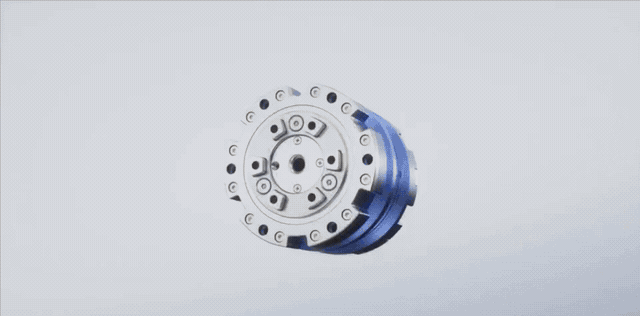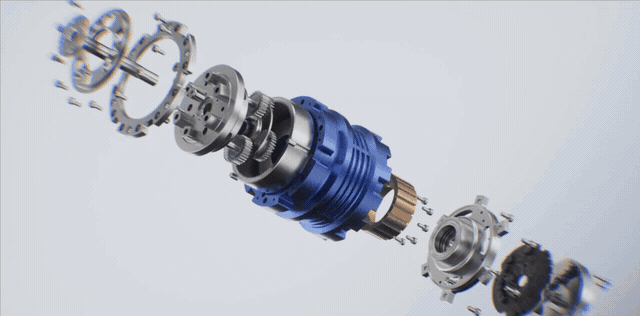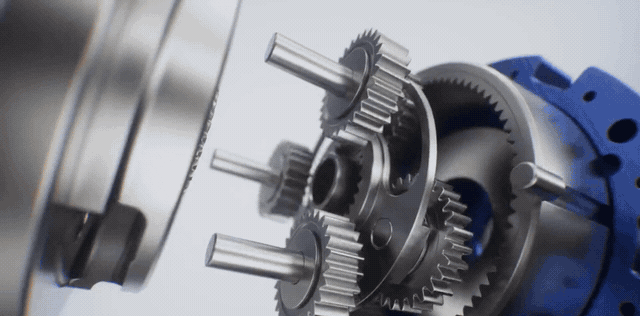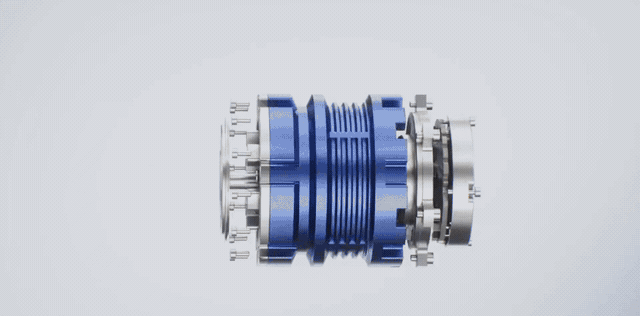
Конструкция поддерживает горячую замену аккумулятора и беспроводную зарядку. На робота можно установить роботизированные кисти и дополнительные датчики. Суставные приводы Romomo разработаны инженерами самой RoboParty: их пиковый крутящий момент достигает 160 Н·м, а номинальный составляет 44 Н·м. В будущем компания планирует продавать приводы и кисти отдельно.
Программное обеспечение и обучение движению
Для обучения двигательным навыкам и воспроизведения движений RoboParty использует фреймворк обучения с подкреплением UFO и систему MimicLite. Разработчики уже подготовили модели для конфигураций RP1 с 24 и 28 степенями свободы.
Помимо самих моделей, проект включает инструменты для подготовки датасетов и проверки поведения робота в симуляции. Это должно упростить эксперименты с управлением, перенос обученных навыков на физическую платформу и разработку новых сценариев движения.
Желающие смогут не только изучать документацию, но и собрать собственный экземпляр RP1 из опубликованных материалов. При этом готового робота также планируют продавать. Массовое производство компания рассчитывает начать в конце 2026 года, однако стоимость платформы пока не раскрывается.
Сообщить о проблеме в публикации
Обращение принято Обращение будет рассмотрено. По результатам проверки публикация может быть исправлена, дополнена, временно скрыта или удалена.
Читайте новые материалы журнала — свежие сюжеты каждый день.
На главную