Разработан дрон с одним пропеллером и мотором
Джошуа Бёрд показал компактный дрон с одним винтом: наклоном управляют изменением скорости ротора, синхронизированным с его положением.
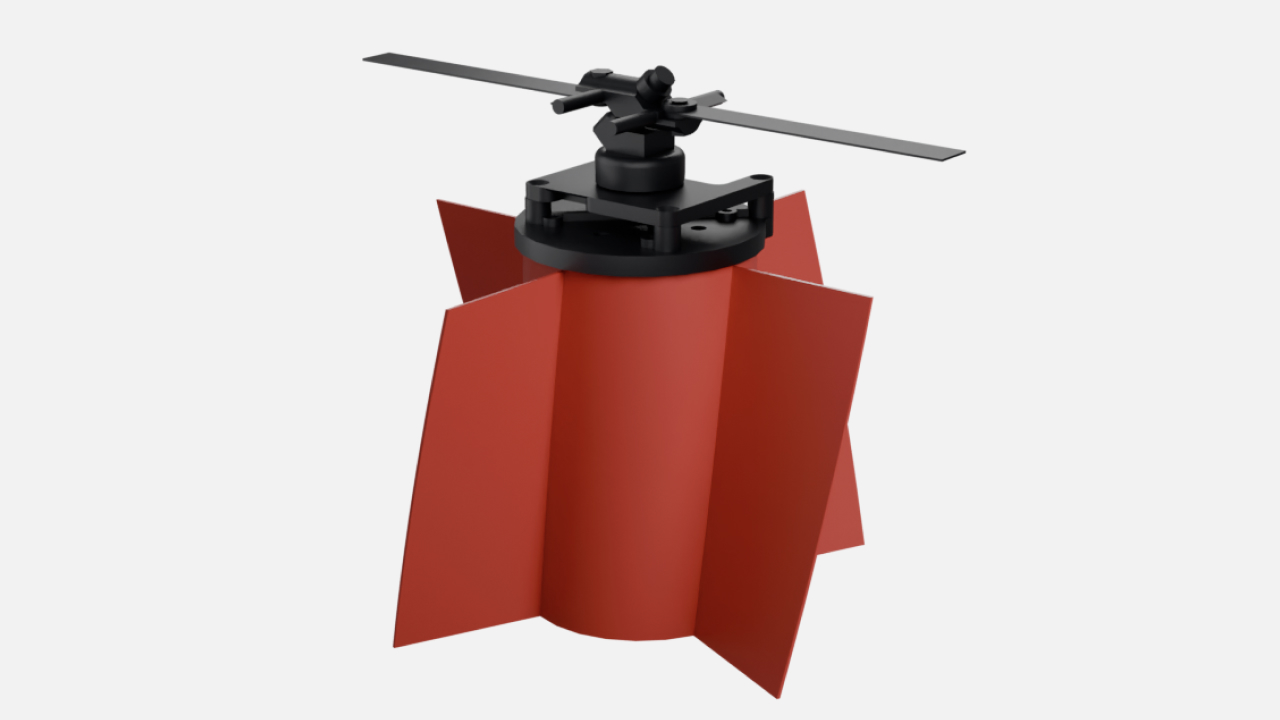
Разработчик Джошуа Бёрд представил компактный дрон, способный летать с одним пропеллером и единственным мотором. В конструкции нет отдельных механизмов для изменения направления тяги: устройство наклоняется за счёт быстрого ускорения и замедления вращения винта.
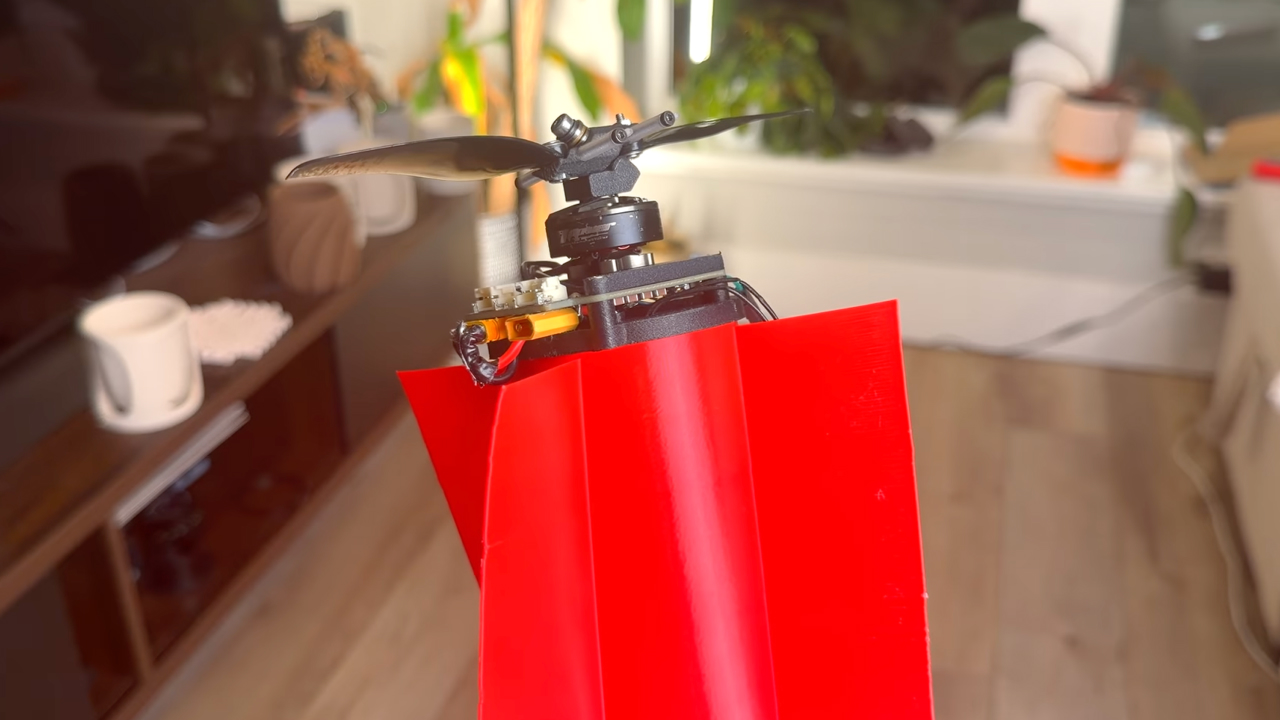
Пропеллер установлен над корпусом, а в нижней части расположено оперение. Его втулка выполнена шарнирной, поэтому при изменении скорости мотора лопасти меняют угол. Это позволяет отклонять вектор тяги и наклонять дрон в нужную сторону.
Для управления необходимо точно учитывать фазу каждого оборота. Контроллер должен знать положение ротора, чтобы синхронизировать ускорение и замедление мотора с его вращением. В противном случае корректирующее воздействие будет выполняться несвоевременно и не обеспечит нужного наклона.
В основу системы управления легла доработанная версия автопилота ArduPilot, работающая вместе с контроллером двигателя moteus. Автопилот передаёт команды с частотой до 400 раз в секунду, а moteus согласует изменения крутящего момента с текущим углом ротора.
У такой схемы есть ограничение: дрон не может независимо управлять вращением вокруг вертикальной оси. Кроме того, разработчику пришлось решить проблему постепенного накопления ошибки курса, возникающей из-за работы гироскопа.
Для коррекции ориентации Бёрд установил неподвижный инфракрасный маяк и приёмник на борту дрона. Сигнал маяка задаёт опорное направление, позволяя исправлять ошибку, которая накапливается при работе гироскопа.
В следующей версии проекта разработчик планирует заменить внешний маяк на бортовой сканер. Это должно позволить дрону ориентироваться по объектам окружающей среды, а не по заранее установленному источнику инфракрасного сигнала.
Проект опубликован с открытым исходным кодом на GitHub. В репозитории доступны модели корпуса и пропеллеров в форматах Fusion 360 и STEP, а также модифицированные версии кода ArduPilot и moteus.
Сообщить о проблеме в публикации
Обращение принято Обращение будет рассмотрено. По результатам проверки публикация может быть исправлена, дополнена, временно скрыта или удалена.